UPort 无线 MAVLink
请注意,与Mavlink连接的串口配置,必须和UPort的串口配置一致,否则可能会出现连接失败的情况。
UPort的耗电大约为5V1A,如果飞控供电不足,建议额外供电。
Step1:在UPort上配置串口
PX4/Ardupilot的Mavlink连接,需要绑定一个Telemetry串口,通常而言,都是8N1的配置(8位数据位,1位停止位,无校验),波特率为57600默认115200。 但是为了充分发挥UPort的性能,建议将波特率设置为150000 8N1,即1.5Mbps。尽管UPort的串口透传性能可达到3Mbps,但是必须确定飞控硬件是否支持。
飞控端配置
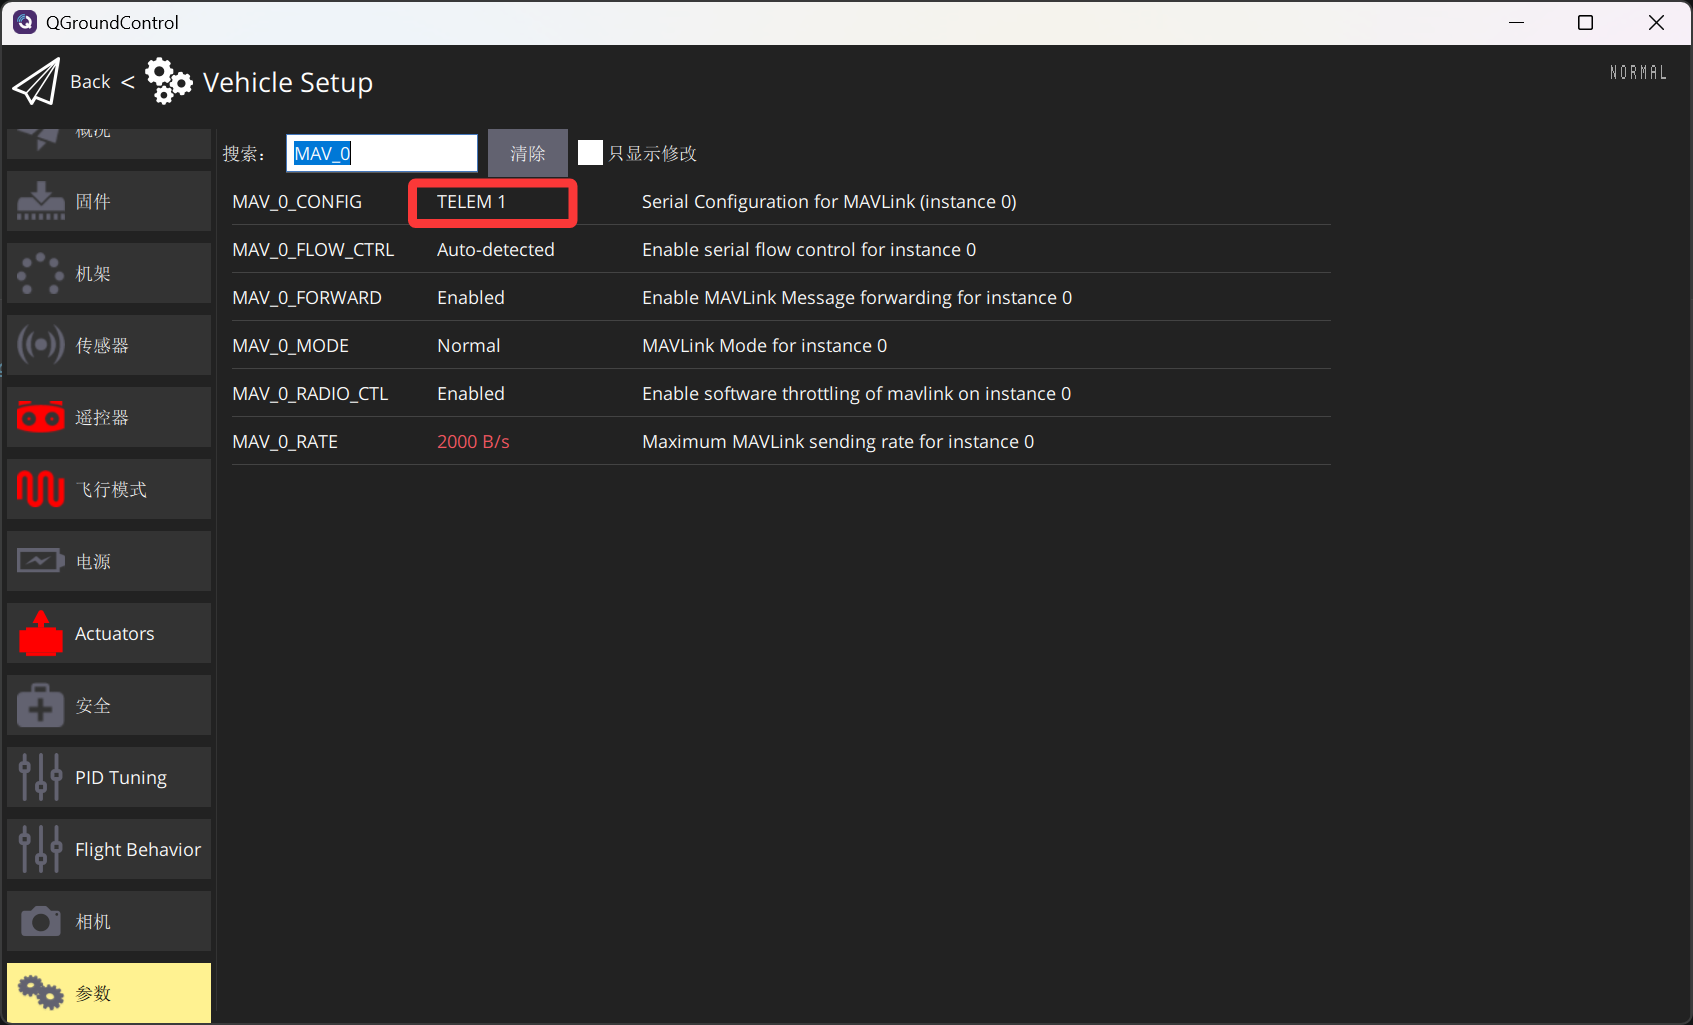
以PX4为例,配置TELEMETRY1为Mav_0_CONFIG,波特率为150000,8N1。
首先搜索参数Mavlink,这里我们选择MAV_0_CONFIG,配置为TELEM1,MAV_0_RATE建议同步修改为13000。
UPort的串口1也是配置为150000,8N1,连接到飞控的TELEMETRY2端口。
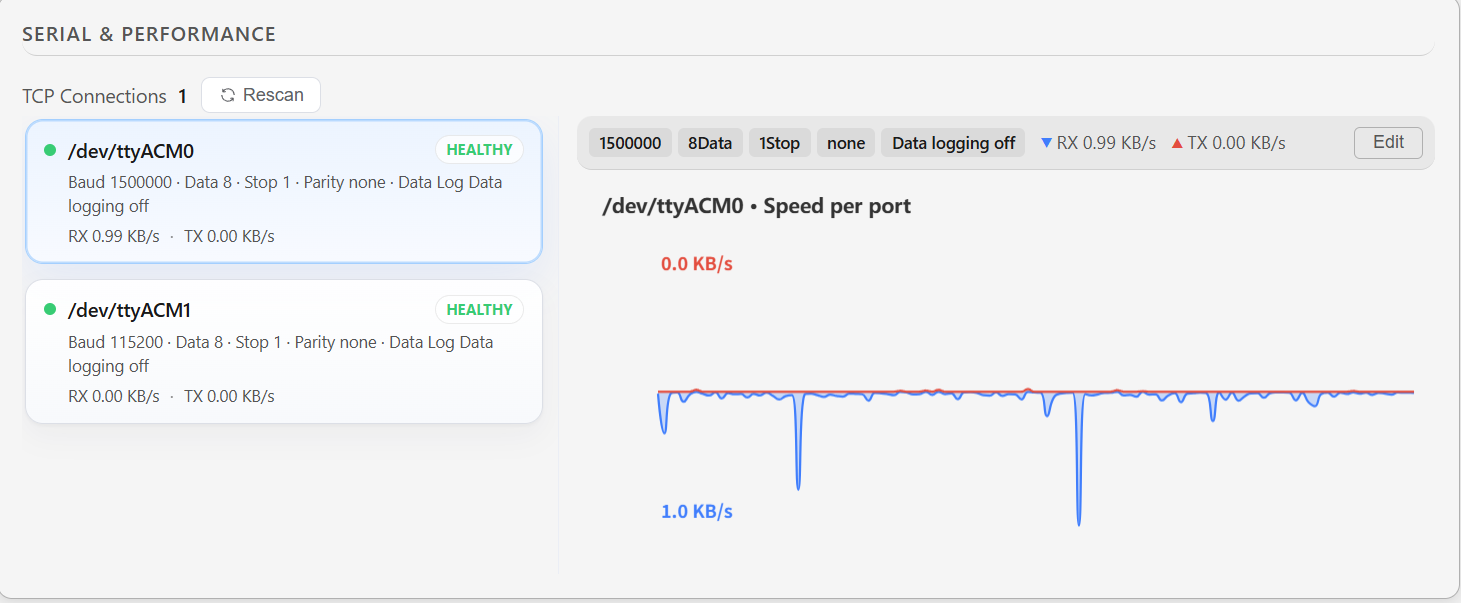
插线连接,此时在屏幕上可以看到UPort能正确获取数据,并显示当前串口数据速度,默认情况下平均速度大概为1.5KB/s。
Step2:在QGC上连接UPort串口透传的端口
点击QGC的通讯图标,选择Application Settings,选择通讯连接,添加一个通讯方式。 按下图配置TCP连接方式,IP地址为UPort的IP地址,端口号为UPort串口透传的端口 + 20000。
按照串口的次序,串口1对应的透传端口是20000,串口2对应的透传端口是20001,串口3对应的透传端口是20002,以此类推。
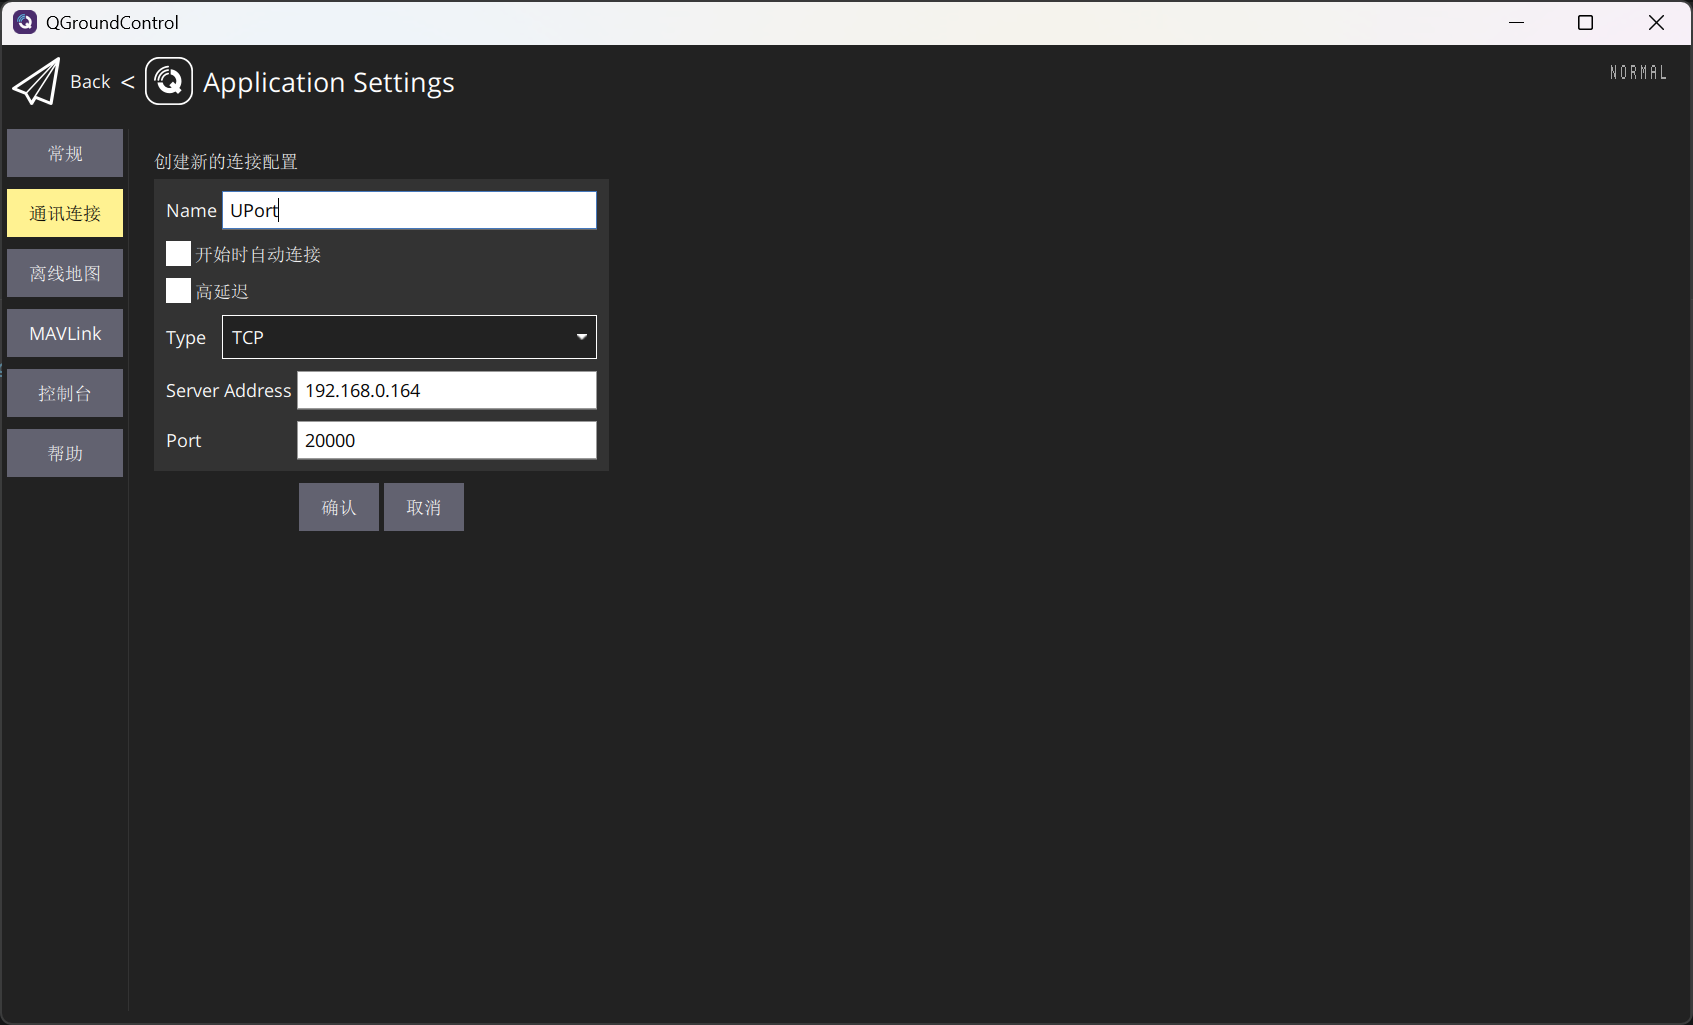
完成后,点击连接,回到主页面,系统连接成功,系统延时约为31ms。
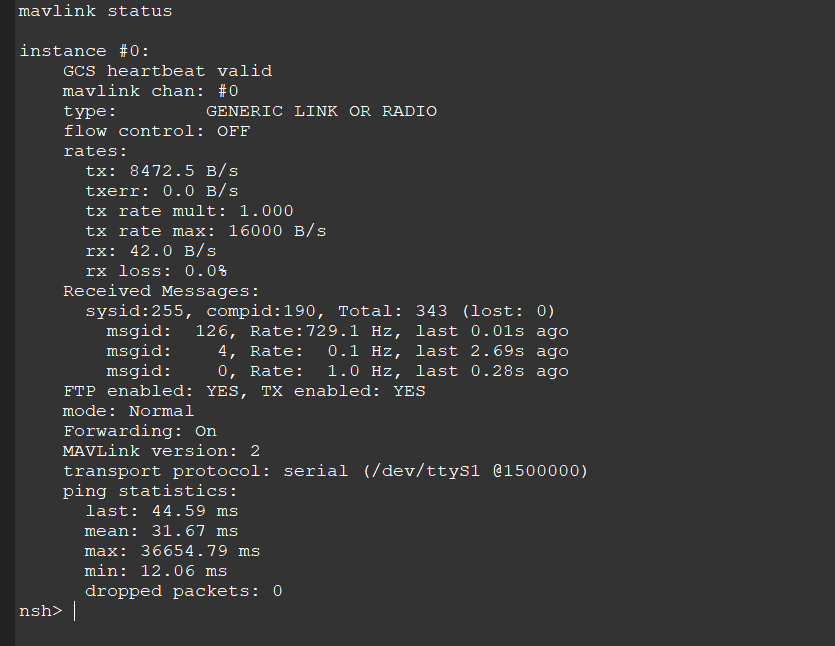
为了方便PID调参,建议在QGC手动提高Mavlink的某些数据的更新率,首先还是进入Mavlink控制台。 输入以下命令。
mavlink status
# /dev/ttyS1 must arrcording to the Flight Controller's serial port in last command
mavlink stream -d /dev/ttyS1 -s HIGHRES_IMU -r 50
mavlink stream -d /dev/ttyS1 -s ATTITUDE -r 50
mavlink stream -d /dev/ttyS1 -s ATTITUDE_QUATERNION -r 50
mavlink status
对于当前设置,系统带宽大概只用了约8KB/s,波特率极限约为15KB/s,仍然50%的带宽,建议设置为3Mbps,可以获得更大的带宽和刷新率,但是请确认飞控是否支持。